Edge Computing
Flight Controller Pixhawk 6X
Hướng dẫn nhận diện đầu nối, cấp nguồn và kết nối các thiết bị ngoại vi với bộ điều khiển bay HBQ ECFC.
Đặt bộ điều khiển theo hướng mặt trên như hình. Dùng bản đồ số chân và bảng chức năng đầu nối để đấu cáp.
Tải hình mặt trên Tải sơ đồ kết nối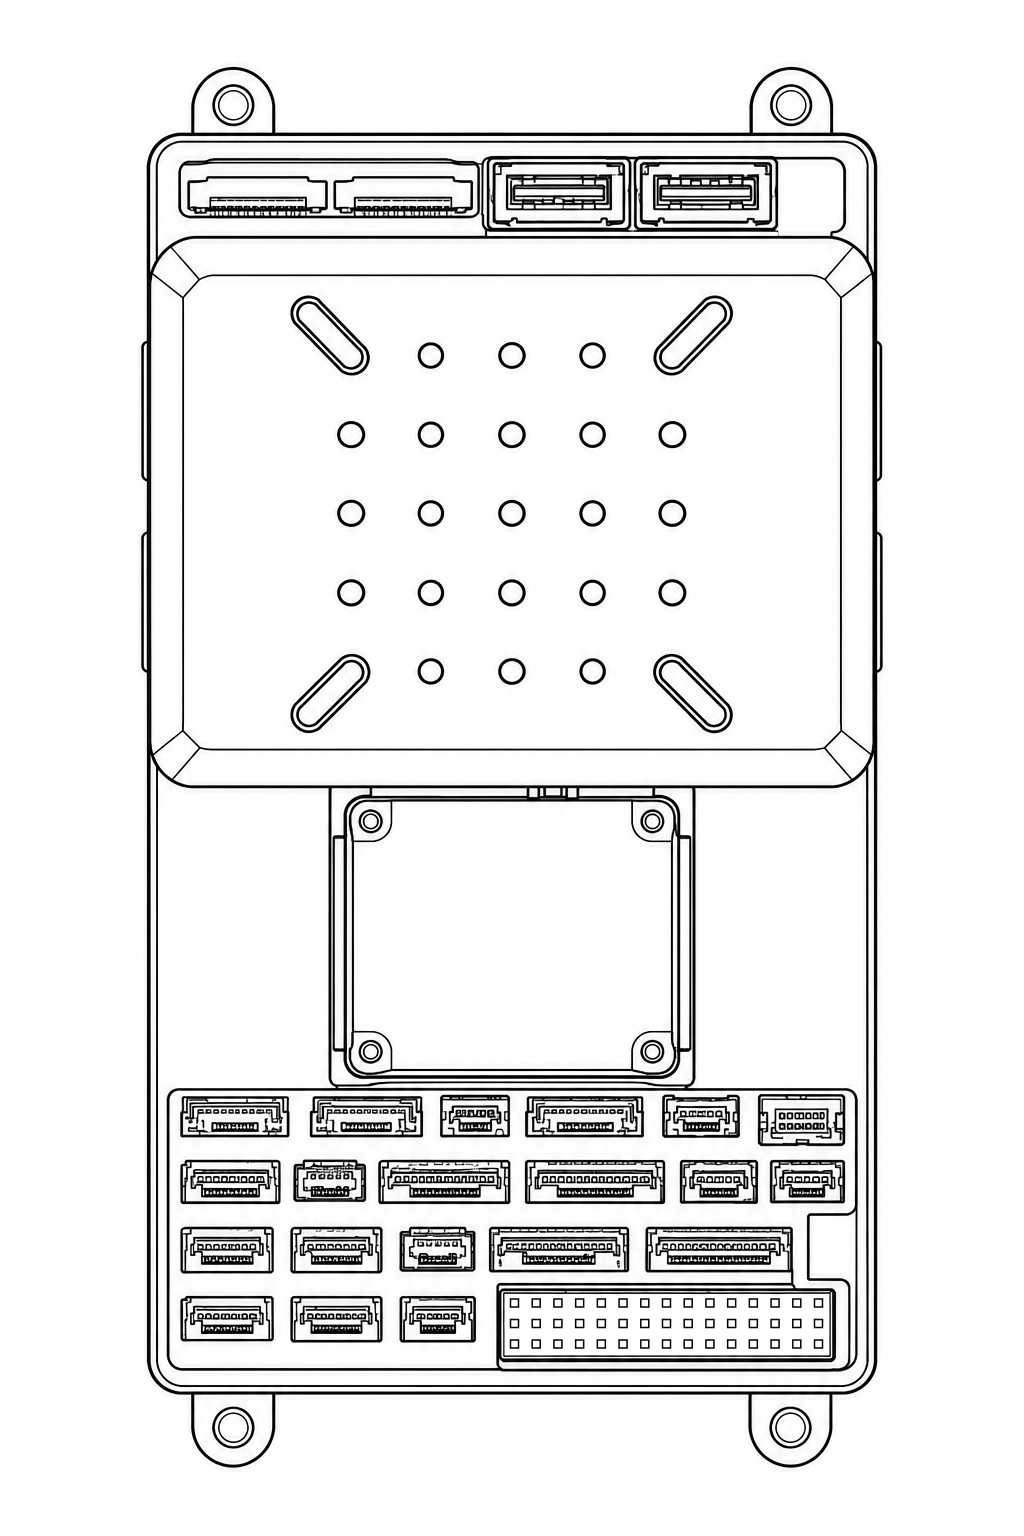
1. Sơ đồ kết nối
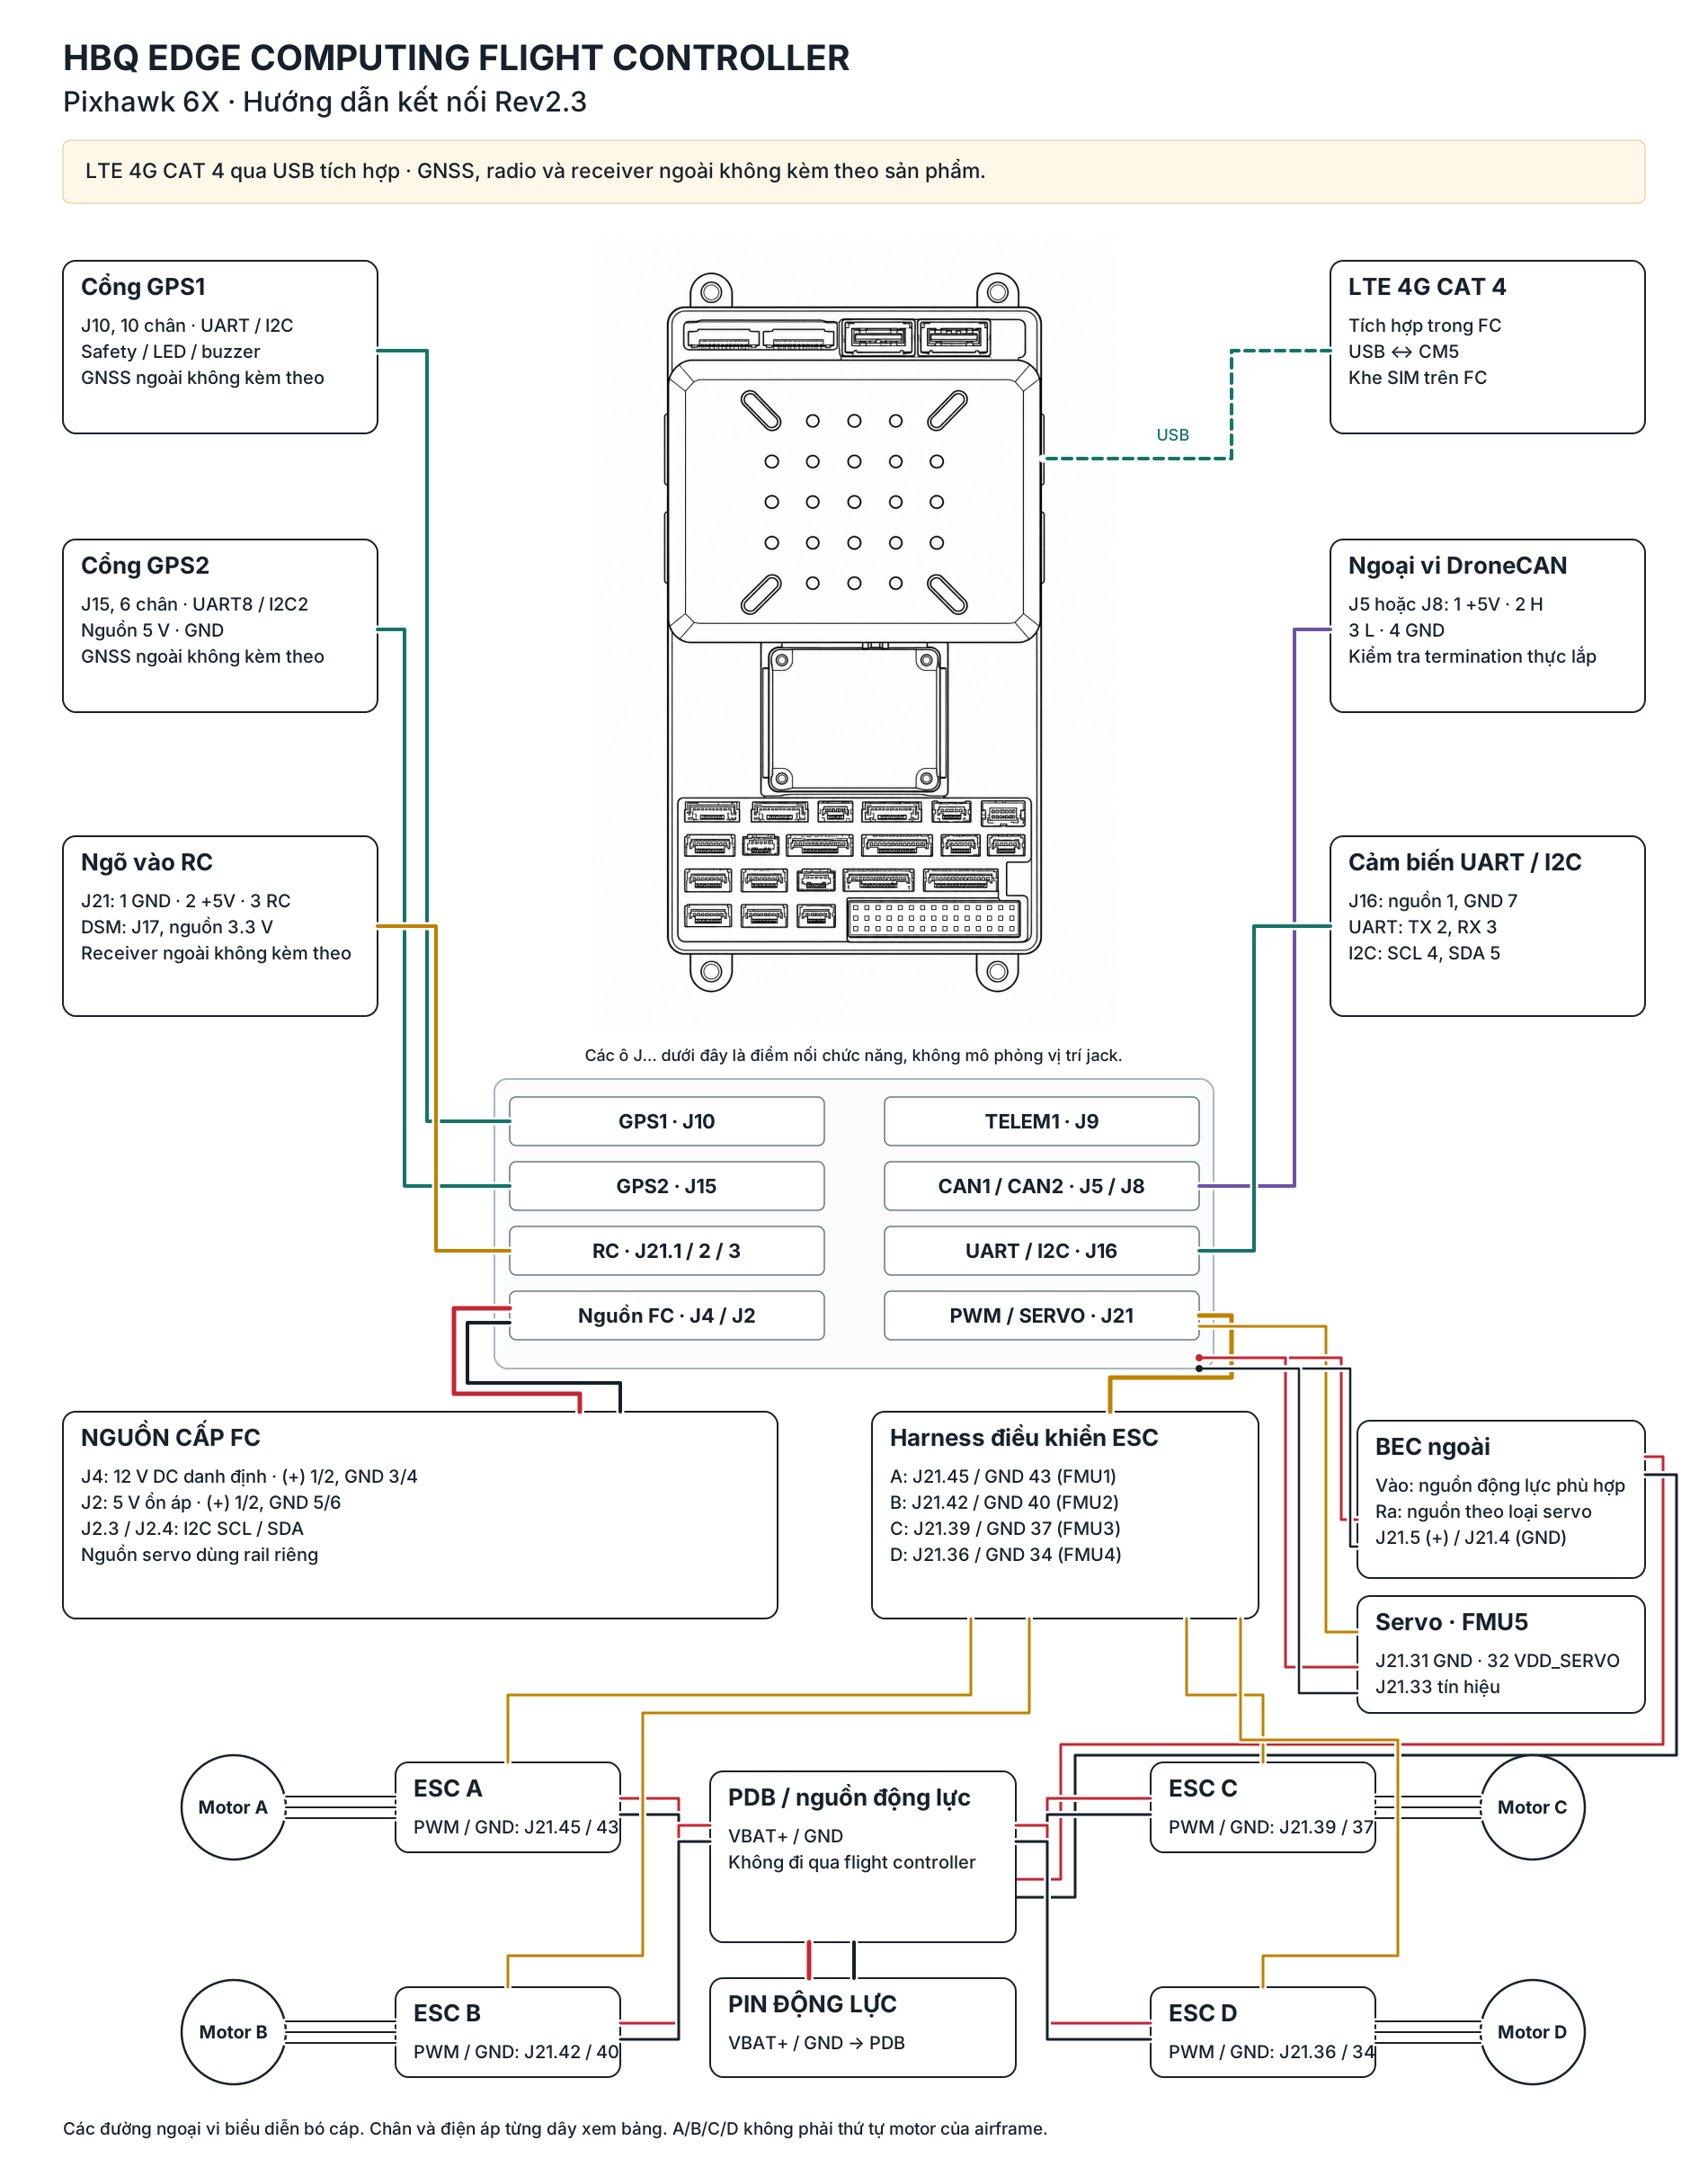
Các ô đầu nối trên sơ đồ biểu diễn chức năng. Các nhánh ESC A/B/C/D minh họa bốn đường điều khiển riêng; số chân tương ứng được ghi bên cạnh từng nhánh.
2. Nguồn cấp
| Đầu nối | Nguồn | Cực dương | GND |
|---|---|---|---|
| J4 | 12 V DC danh định | 1 / 2 | 3 / 4 |
| J2 | 5 V ổn áp | 1 / 2 | 5 / 6 |
| J21 · Servo | BEC ngoài phù hợp servo | Hàng Servo+ | Hàng GND |
J2.3 là I2C SCL, J2.4 là I2C SDA. USB-C dùng cho kết nối dịch vụ của FC.
Nguồn servo tách biệt với nguồn RC 5 V. Ví dụ cấp nguồn servo: BEC+ vào J21.5, BEC GND vào J21.4. Giữ J21.2 và J18.1 trên nguồn RC 5 V.
Dòng động lực đi từ pin qua PDB tới ESC. Dùng đường nguồn động lực riêng, không đưa dòng motor qua đầu nối FC.
3. LTE 4G CAT 4 tích hợp
Modem LTE 4G CAT 4 kết nối với CM5 qua USB và dùng khe SIM trên FC. Đường dữ liệu modem đã được tích hợp trong sản phẩm.
4. Hướng nhìn và chân 1
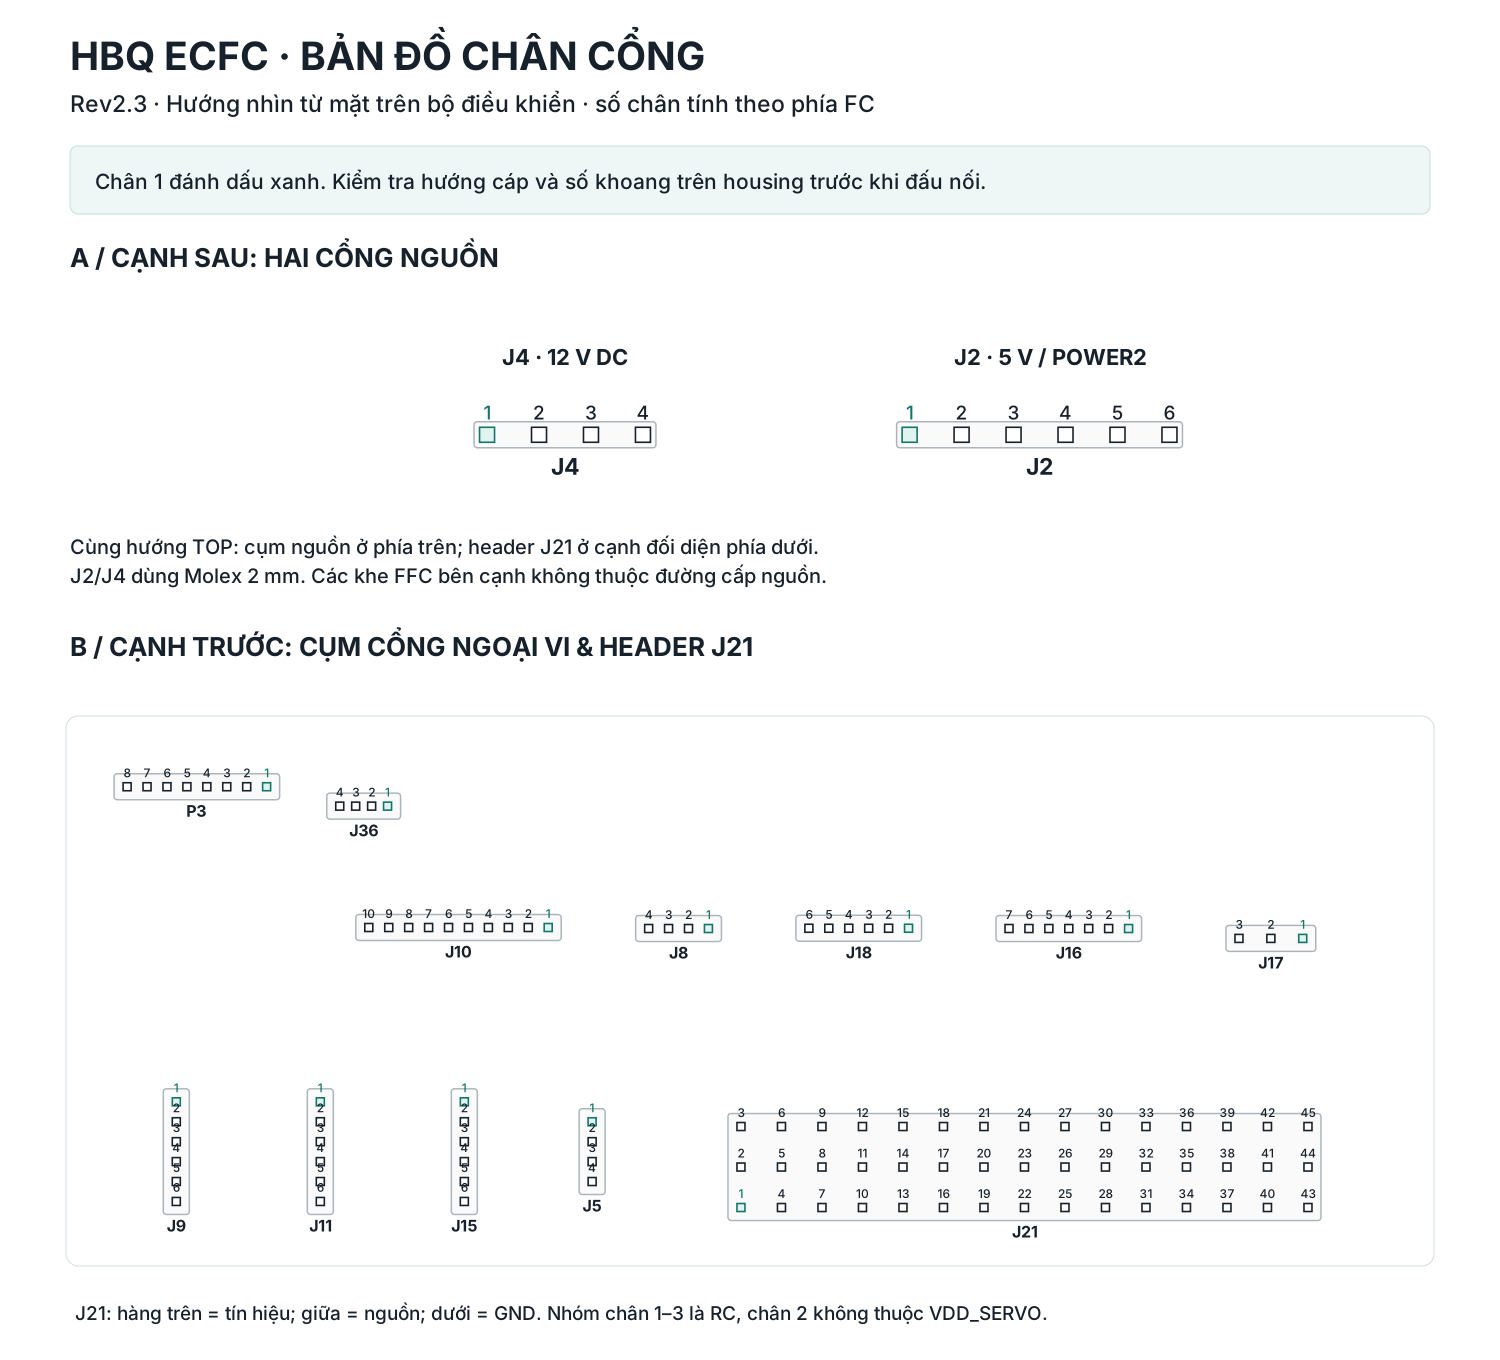
TOP view là nhìn từ mặt trên bộ điều khiển: cụm nguồn J2/J4 phía trên, J21 phía dưới. Chân 1 được đánh dấu xanh trên bản đồ. Kiểm tra số khoang trên housing và đo thông mạch để xác nhận hướng cáp.
5. J21: RC, PWM và nguồn servo
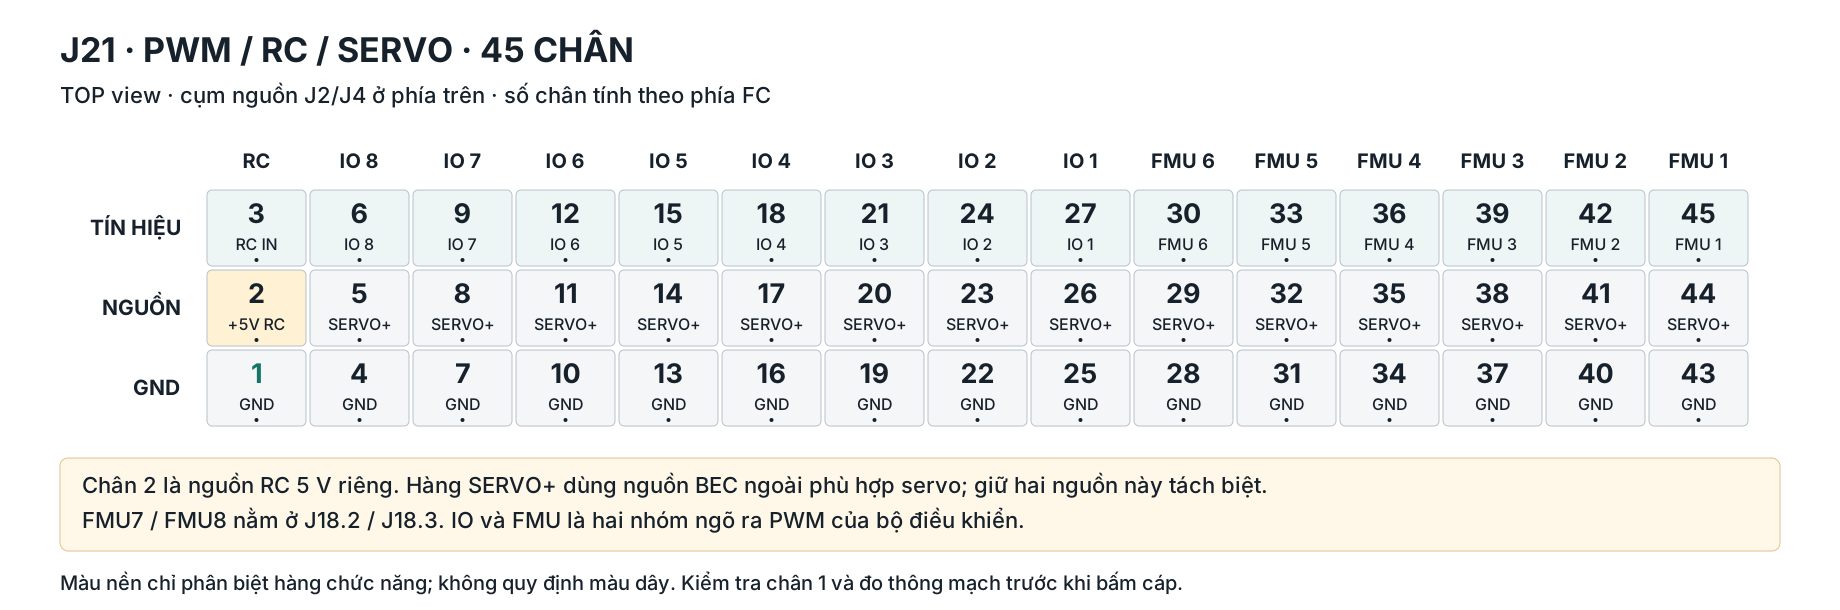
J21 gồm 3 hàng × 15 cột. Theo hướng TOP, GND ở dưới, nguồn ở giữa, tín hiệu ở trên. Cột đầu là RC; các cột sau là ngõ ra PWM IO/FMU.
6. Đấu nối theo từng bước
Bước 1 — Chuẩn bị
- Ngắt nguồn FC, pin động lực, USB và BEC. Tháo cánh quạt trước khi làm việc với motor.
- Đặt bo theo hướng TOP và xác định chân 1 của đầu nối cần dùng. Tra số chân trước khi bấm cáp.
Bước 2 — Cấp nguồn FC
- J4: nguồn DC danh định 12 V tới chân 1/2, GND tới 3/4.
- J2: nguồn 5 V ổn áp tới chân 1/2, GND tới 5/6. Dùng chân 3/4 cho I2C SCL/SDA khi cần.
- Kiểm tra cực tính và thông mạch trước khi cấp điện. Tắt nguồn trước khi thêm hoặc tháo thiết bị.
Bước 3 — Kết nối LTE
- Dùng khe SIM trên FC cho kết nối LTE 4G CAT 4.
- Modem sử dụng kết nối USB với CM5 đã tích hợp trong sản phẩm.
Bước 4 — Kết nối ngoại vi
- GPS1 J10 / GPS2 J15: UART TX→RX, RX←TX; I2C SCL→SCL, SDA→SDA; nguồn và GND theo bảng số chân.
- UART tại J9/J11 hoặc J16: tên TX/RX tính theo phía FC. Tham khảo ghi chú sử dụng cổng J11 khi kết nối thiết bị ngoài.
- CAN J5/J8: chân 1 nguồn 5 V, 2 CAN_H, 3 CAN_L, 4 GND. Bố trí termination ở hai đầu bus.
- RC tại J21: chân 1 GND, 2 nguồn RC 5 V, 3 PPM/SBUS. DSM tại J17 dùng nguồn 3.3 V. GNSS và receiver ngoài không kèm theo sản phẩm.
Bước 5 — ESC và servo
- Pin động lực → PDB → ESC; ba dây pha ESC → motor. Tách đường nguồn động lực khỏi FC.
- Ví dụ bốn nhánh FMU1…4: tín hiệu J21.45/42/39/36; GND tương ứng 43/40/37/34. Mỗi nhánh có GND tham chiếu.
- Servo tại FMU5: J21.31 GND, 32 Servo+, 33 tín hiệu. Cấp nguồn Servo+ bằng BEC ngoài phù hợp servo.
- Dùng nguồn BEC cho hàng Servo+, tách với chân nguồn RC J21.2 và J18.1. Chỉ ghép song song đầu ra BEC khi nhà sản xuất BEC cho phép.
Bước 6 — Kiểm tra lắp đặt
- Đo thông mạch từng dây, kiểm tra cực tính và GND tham chiếu.
- Kiểm tra nguồn FC, nguồn RC và nguồn servo trước khi gắn tải.
- Lưu bảng số chân của bộ cáp để sử dụng khi bảo trì.
7. Số chân và chức năng đầu nối
Bảng tra các đầu nối trong tài liệu. Số chân tính theo phía FC. TX là đường phát từ FC; RX là đường nhận vào FC. GND là mass tham chiếu.
J2 · Đầu vào nguồn 5 V
| Chân | Chức năng |
|---|---|
| 1 | 5 V vào |
| 2 | 5 V vào |
| 3 | I2C SCL |
| 4 | I2C SDA |
| 5 | GND |
| 6 | GND |
Dùng nguồn 5 V ổn áp. Chân 1/2 là cực dương, 5/6 là GND. Chân 3/4 dùng I2C SCL/SDA.
J4 · Đầu vào nguồn 12 V DC
| Chân | Chức năng |
|---|---|
| 1 | VIN_12V |
| 2 | VIN_12V |
| 3 | GND |
| 4 | GND |
Đầu vào nguồn DC danh định 12 V. Chân 1/2 là cực dương; 3/4 là GND.
J10 · GPS1
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | TX (FC) |
| 3 | RX (FC) |
| 4 | I2C SCL |
| 5 | I2C SDA |
| 6 | Safety switch |
| 7 | Safety LED (active low) |
| 8 | 3.3 V |
| 9 | Buzzer (low-side) |
| 10 | GND |
Chân 8 cấp 3.3 V. Chân 9 điều khiển buzzer kiểu kéo xuống GND. Đấu các dây safety/LED/buzzer theo chức năng ghi trong bảng.
J15 · GPS2
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | TX (FC) |
| 3 | RX (FC) |
| 4 | I2C SCL |
| 5 | I2C SDA |
| 6 | GND |
UART và I2C cho GNSS ngoài. Nguồn 5 V ở chân 1, GND ở chân 6. GNSS ngoài không kèm theo sản phẩm.
J9 · TELEM1 / UART7
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | TX (FC) |
| 3 | RX (FC) |
| 4 | CTS (FC) |
| 5 | RTS (FC) |
| 6 | GND |
TX/RX và RTS/CTS tính theo phía FC. Nối TX→RX, RX←TX; CTS←RTS và RTS→CTS khi dùng flow control. Đây là cổng UART logic, không nối trực tiếp RS-232/RS-485.
J11 · TELEM2 / UART5
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | TX (FC) |
| 3 | RX (FC) |
| 4 | CTS (FC) |
| 5 | RTS (FC) |
| 6 | GND |
TELEM2 dùng chung đường UART với khối CM5. Bảo đảm mỗi đường nhận chỉ có một thiết bị phát khi sử dụng cổng ngoài.
J5 · CAN1
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | CAN_H |
| 3 | CAN_L |
| 4 | GND |
Nguồn ngoại vi 5 V ở chân 1. Cổng có termination 120 Ω; bố trí termination phù hợp hai đầu bus CAN.
J8 · CAN2
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | CAN_H |
| 3 | CAN_L |
| 4 | GND |
Nguồn ngoại vi 5 V ở chân 1. Cổng có termination 120 Ω; nối CAN_H với H, CAN_L với L và GND tham chiếu.
J16 · UART4 & I2C3
| Chân | Chức năng |
|---|---|
| 1 | 5 V |
| 2 | TX (FC) |
| 3 | RX (FC) |
| 4 | I2C SCL |
| 5 | I2C SDA |
| 6 | GPIO |
| 7 | GND |
UART và I2C dùng chung đầu nối. SCL nối SCL, SDA nối SDA. Chân 6 là GPIO.
J17 · DSM satellite RC
| Chân | Chức năng |
|---|---|
| 1 | 3.3 V |
| 2 | GND |
| 3 | DSM RX |
Nguồn DSM 3.3 V, chân 3 là ngõ vào DSM. Dùng đầu cáp JST PH 2 mm đúng số chân.
J18 · FMU7/8 và SBUS/RSSI
| Chân | Chức năng |
|---|---|
| 1 | 5 V RC |
| 2 | PWM FMU 7 |
| 3 | PWM FMU 8 |
| 4 | GND |
| 5 | SBUS out / RSSI in |
| 6 | GND |
FMU7/8 ở chân 2/3. Chân 1 là nguồn RC 5 V, tách với hàng Servo+ của J21.
J21 · RC / IO PWM / FMU PWM
| Chân | Chức năng |
|---|---|
| 1 | GND |
| 2 | 5 V RC |
| 3 | RC (PPM/SBUS) |
| 4 | GND |
| 5 | Servo+ |
| 6 | PWM IO 8 |
| 7 | GND |
| 8 | Servo+ |
| 9 | PWM IO 7 |
| 10 | GND |
| 11 | Servo+ |
| 12 | PWM IO 6 |
| 13 | GND |
| 14 | Servo+ |
| 15 | PWM IO 5 |
| 16 | GND |
| 17 | Servo+ |
| 18 | PWM IO 4 |
| 19 | GND |
| 20 | Servo+ |
| 21 | PWM IO 3 |
| 22 | GND |
| 23 | Servo+ |
| 24 | PWM IO 2 |
| 25 | GND |
| 26 | Servo+ |
| 27 | PWM IO 1 |
| 28 | GND |
| 29 | Servo+ |
| 30 | PWM FMU 6 |
| 31 | GND |
| 32 | Servo+ |
| 33 | PWM FMU 5 |
| 34 | GND |
| 35 | Servo+ |
| 36 | PWM FMU 4 |
| 37 | GND |
| 38 | Servo+ |
| 39 | PWM FMU 3 |
| 40 | GND |
| 41 | Servo+ |
| 42 | PWM FMU 2 |
| 43 | GND |
| 44 | Servo+ |
| 45 | PWM FMU 1 |
Nhóm 1/2/3 là GND / 5 V RC / PPM-SBUS. Các cột sau dùng nguồn Servo+ riêng. J21 chứa 8 ngõ IO PWM và 6 ngõ FMU PWM; FMU7/8 nằm ở J18.
J36 · FMU Ethernet
| Chân | Chức năng |
|---|---|
| 1 | RX− |
| 2 | RX+ |
| 3 | TX− |
| 4 | TX+ |
Hai cặp Ethernet RX/TX. Dùng cáp chuyển đúng số chân để kết nối mạng.
P3 · CM5 Ethernet ngoài
| Chân | Chức năng |
|---|---|
| 1 | Ethernet pair 0+ |
| 2 | Ethernet pair 0− |
| 3 | Ethernet pair 1− |
| 4 | Ethernet pair 1+ |
| 5 | Ethernet pair 2+ |
| 6 | Ethernet pair 2− |
| 7 | Ethernet pair 3− |
| 8 | Ethernet pair 3+ |
Bốn cặp Ethernet của CM5. Dùng cáp chuyển đúng số chân; số chân đầu nối này không phải số khoang RJ45.